Roboterkabelbaumlösungen

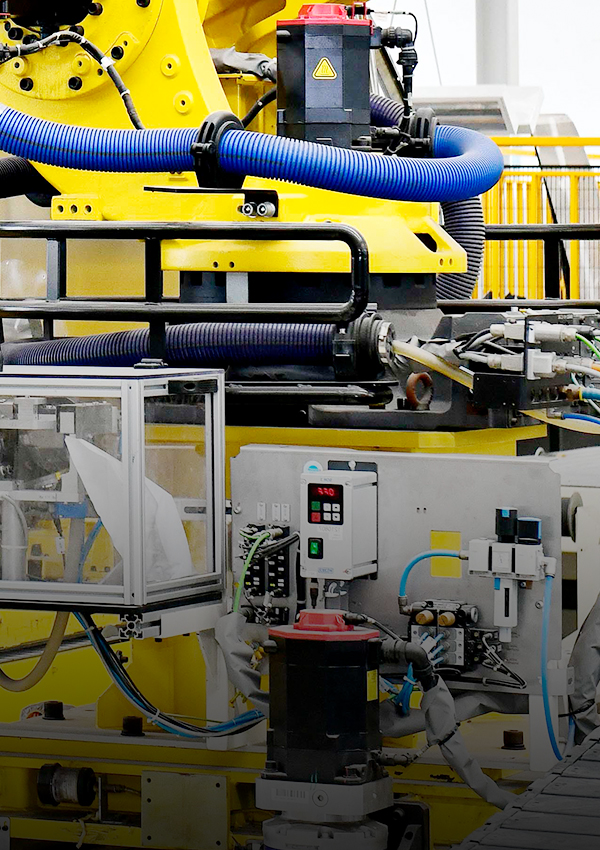
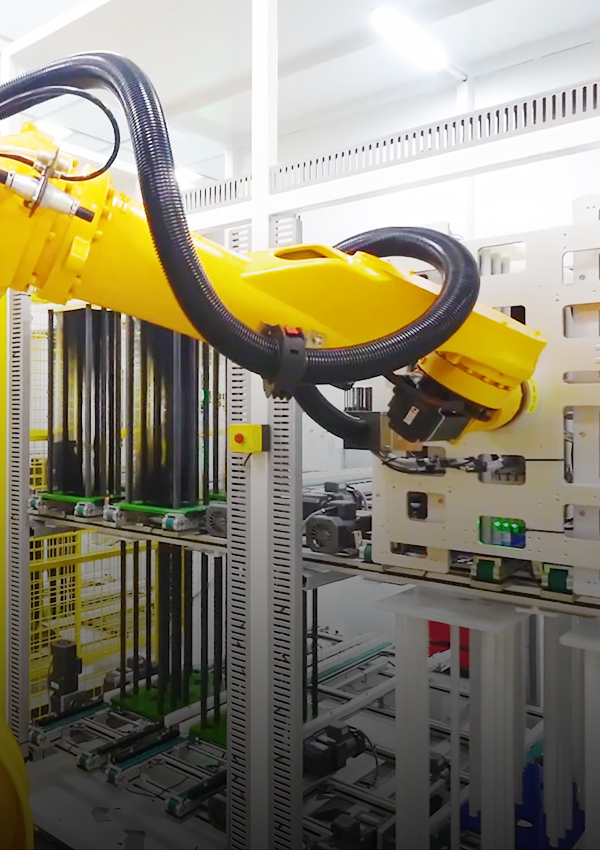
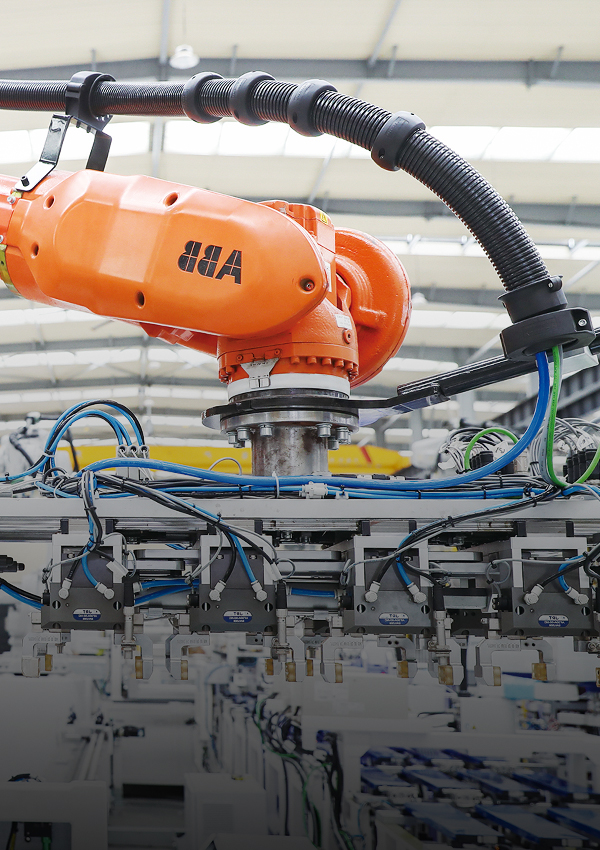
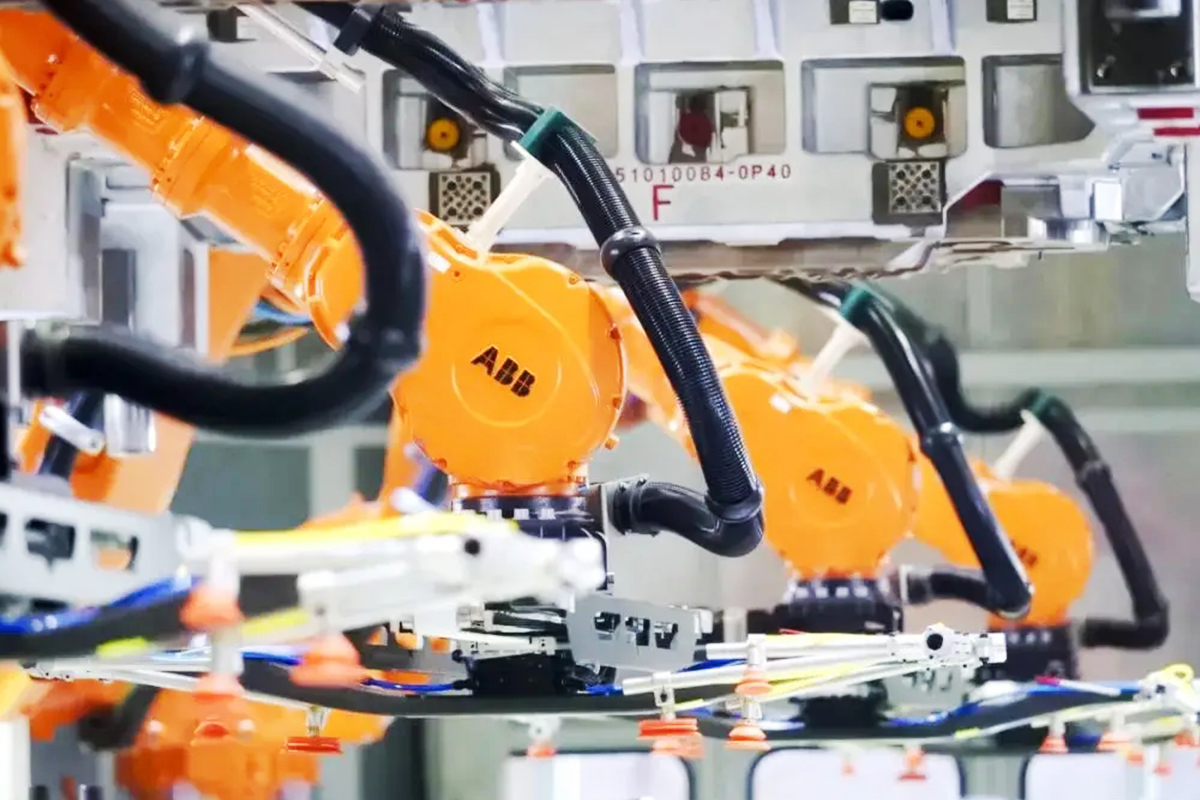
FPIC bietet kundenspezifische Roboterkabelbaumlösungen für dynamische Industrieanwendungen. Unsere Baugruppen sind darauf ausgelegt, eine stabile Kraft-, Signal-, Rückmeldungs- und Steuerungsübertragung in Robotersystemen zu unterstützen, die mehrachsige Bewegungen, Torsion, Biegung und Dauerbetrieb erfordern.
Was macht Roboterkabelbäume anders?

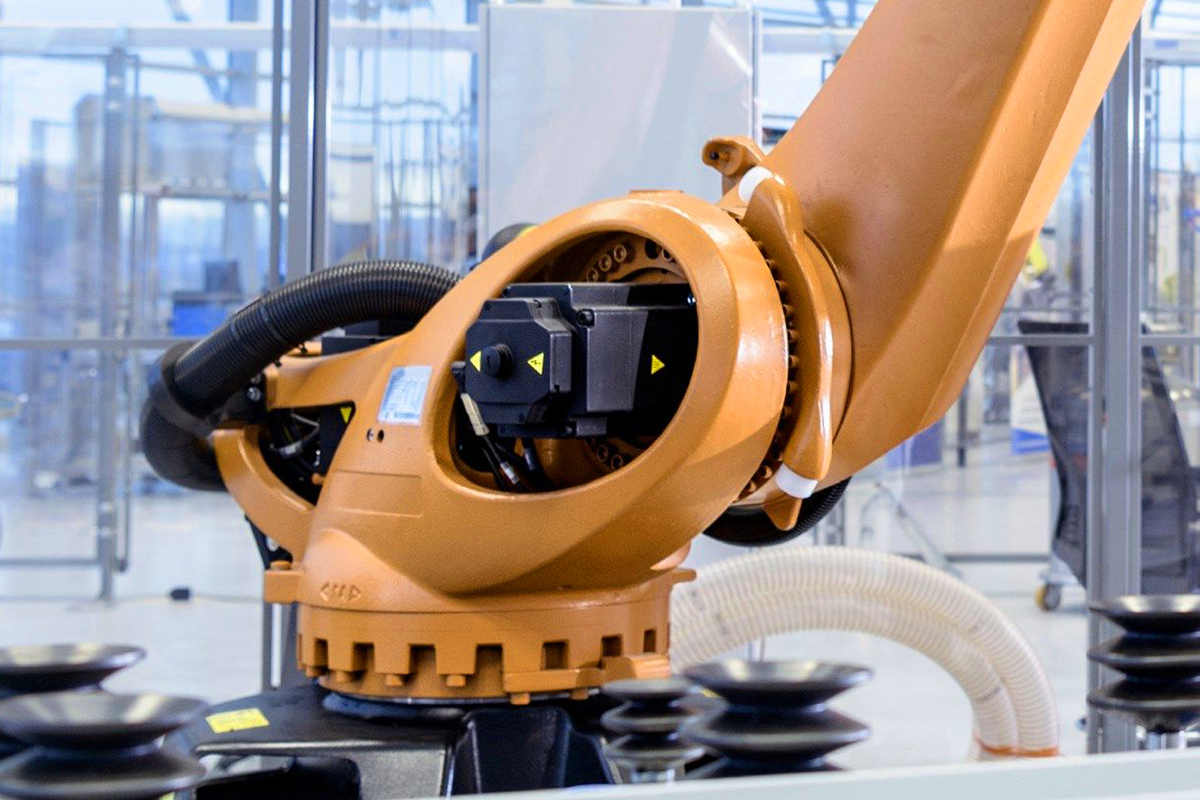
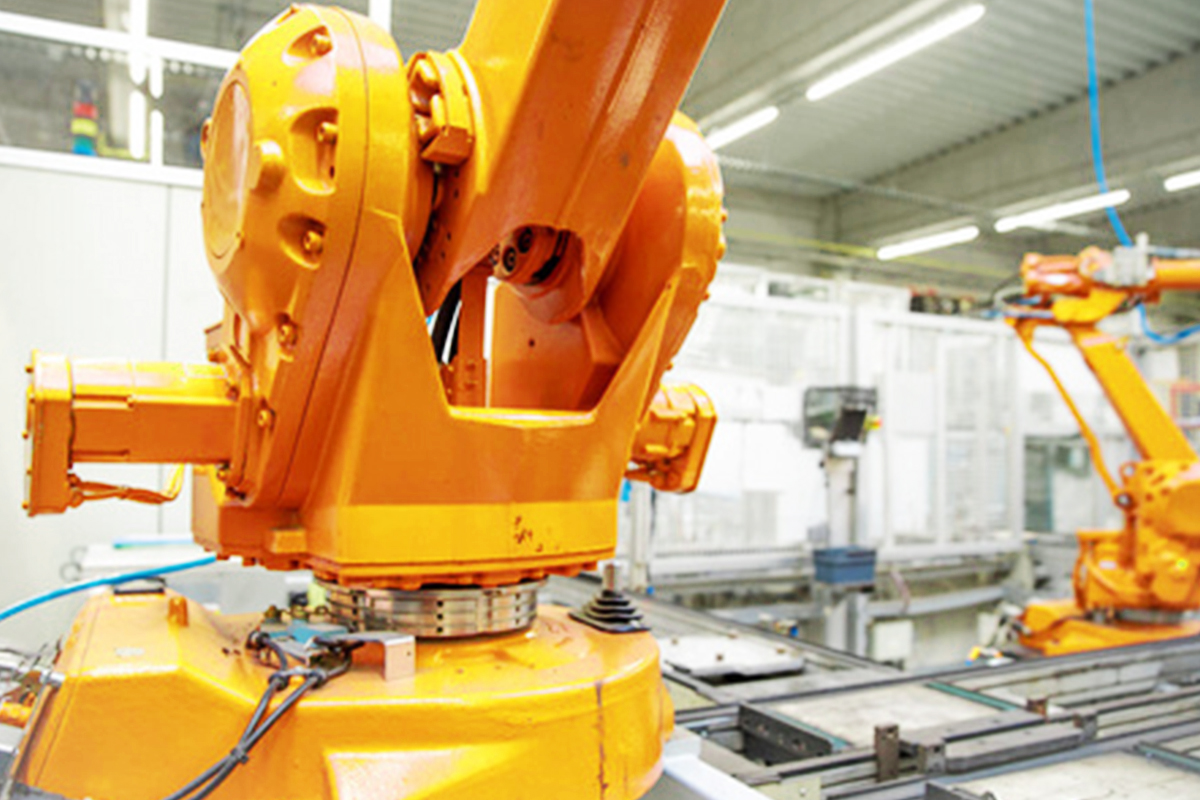
Robot wiring harnesses

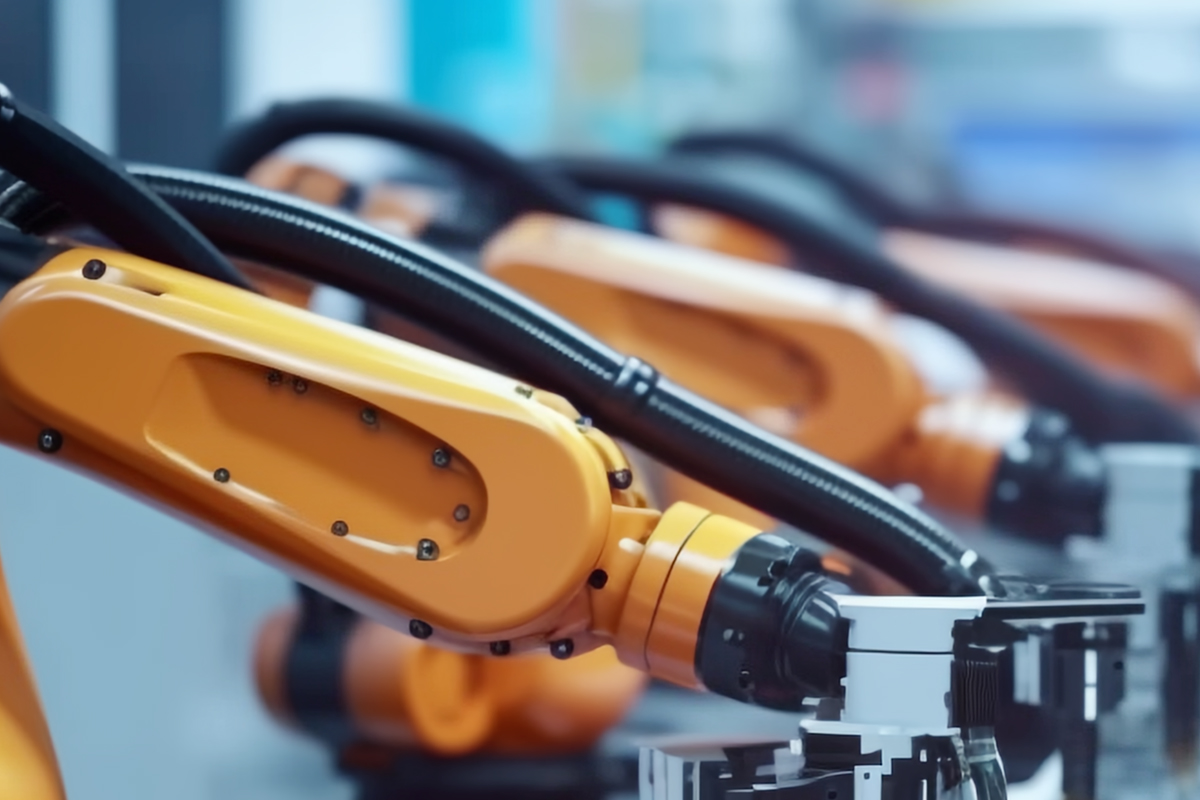
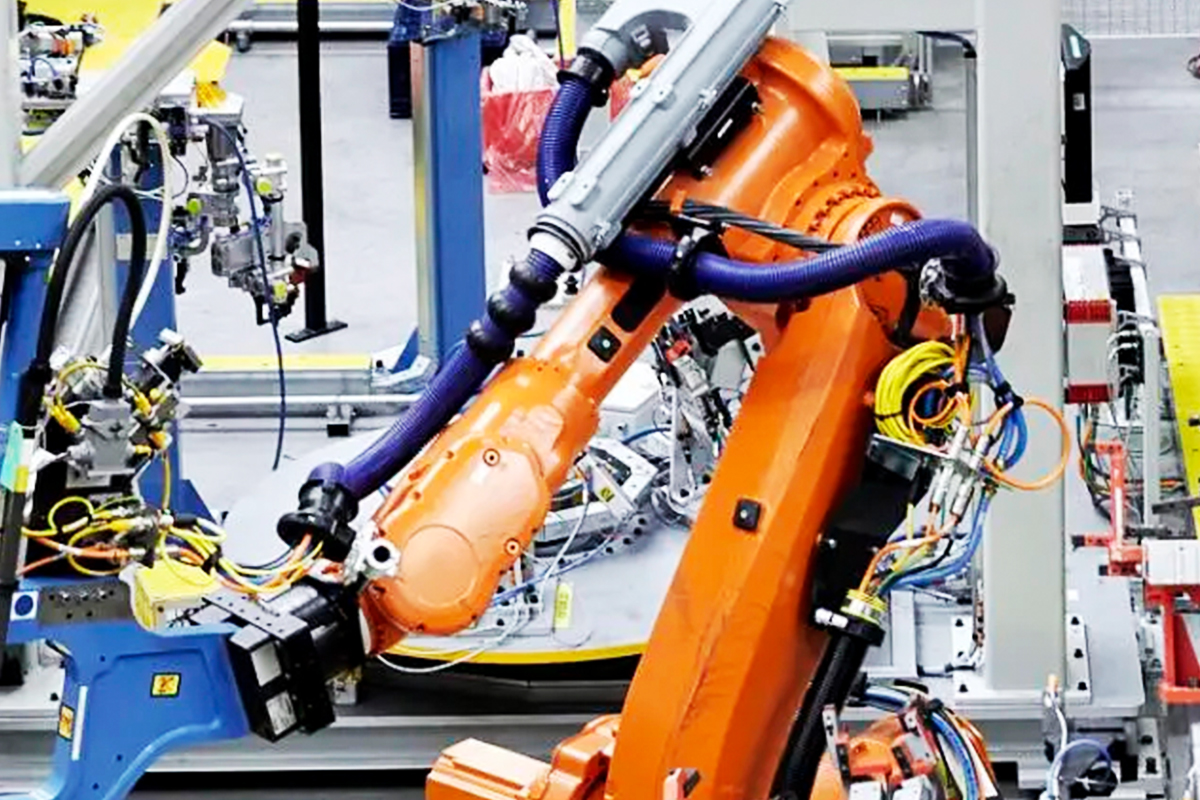
Roboterkabelbäume wurden für Anwendungen entwickelt, die kontinuierliche Bewegung, wechselnde mechanische Belastungen und komplexe Verlegungswege erfordern. Im Gegensatz zu standardmäßigen industriellen Kabelbäumen müssen Roboterkabelbäume häufig eine zuverlässige elektrische Leistung unter Torsion, wiederholtem Biegen, Schleppkettenbewegungen und begrenztem Installationsraum aufrechterhalten.

In vielen Robotersystemen muss der Kabelbaum auch eine stabile Übertragung von Strom, Signalen, Rückmeldungen und Kommunikation unterstützen, während er in Umgebungen betrieben wird, die Öl, Abrieb, Vibrationen, Schweißspritzern oder anderen industriellen Bedingungen ausgesetzt sind.

Aufgrund dieser Anforderungen erfordern Roboterkabelbaumprojekte mehr als nur eine grundlegende elektrische Verbindung. Sie erfordern eine sorgfältige Berücksichtigung des Bewegungsprofils, des Strukturdesigns, der Kabelauswahl, der Abschirmung, des Schutzes und der Langzeitbeständigkeit.

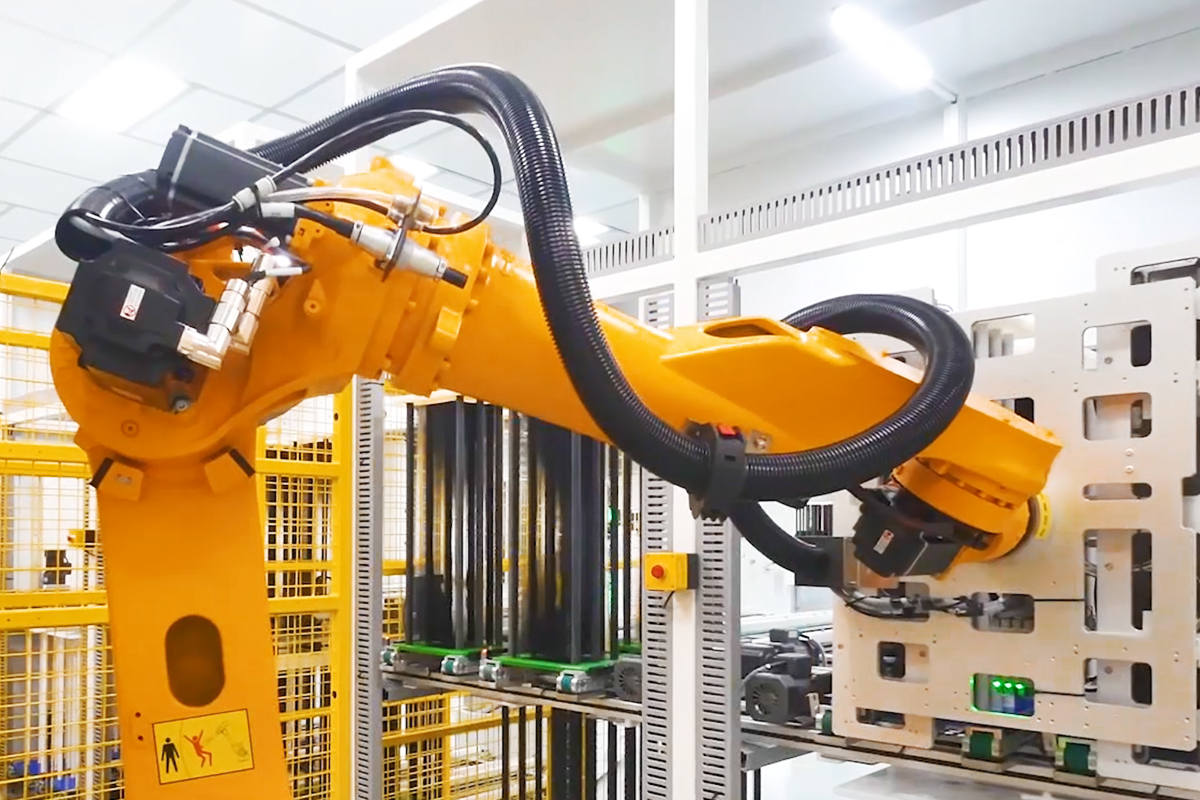
Robot wiring harnesses-1

Roboterkabelbaumlösungen nach Anwendung

Robotersysteme erfordern je nach Bewegungszustand, Verbindungsfunktion und Installationsumgebung unterschiedliche Kabelbaumstrukturen. FPIC bietet maßgeschneiderte Kabelbaumlösungen für dynamisches Routing, interne Verbindungen und präzise Steuerungsintegration.

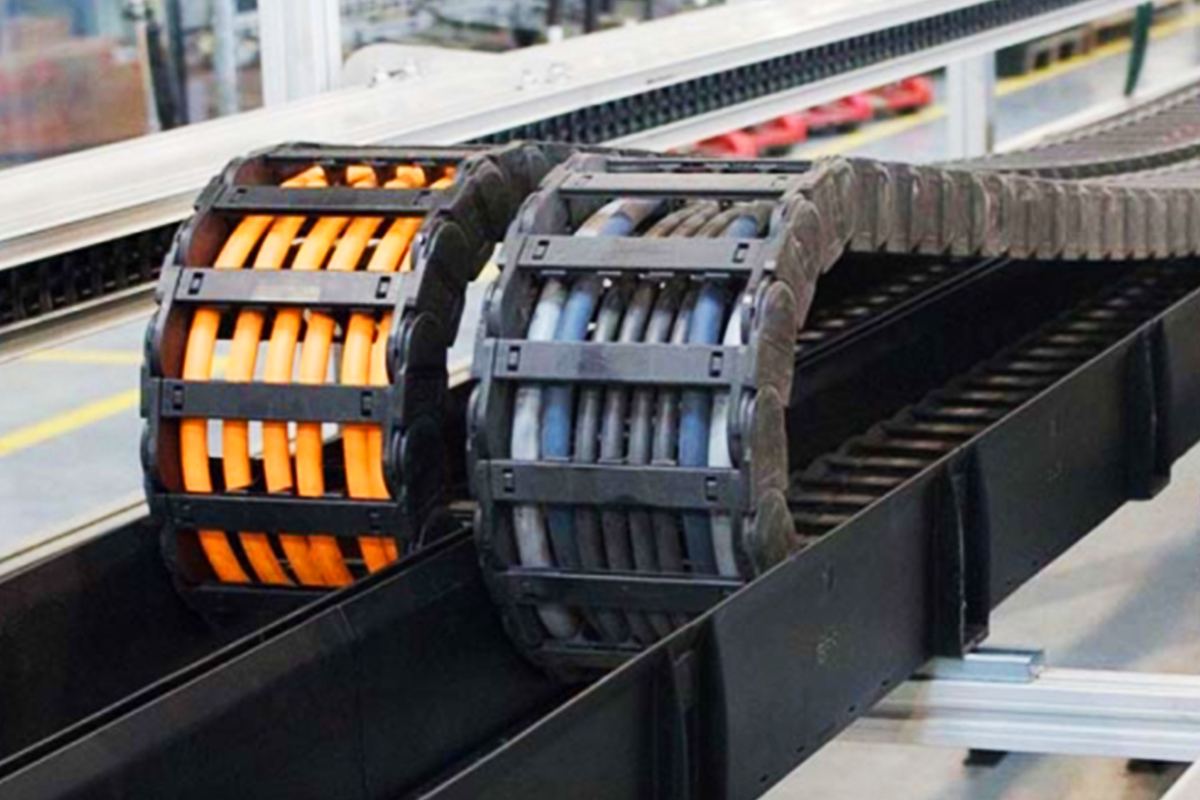
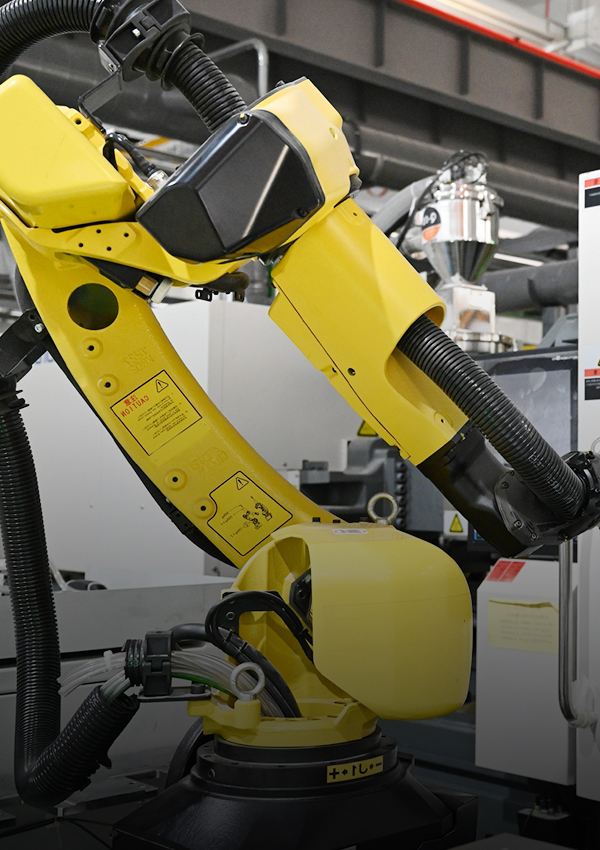
Konzipiert für kontinuierlich flexible Anwendungen, bei denen sich Kabel wiederholt innerhalb von Schleppketten- oder Kabelträgersystemen bewegen. Geeignet für Roboterbewegungen, Automatisierungsgeräte und dynamische Umgebungen mit hohen Zyklen.

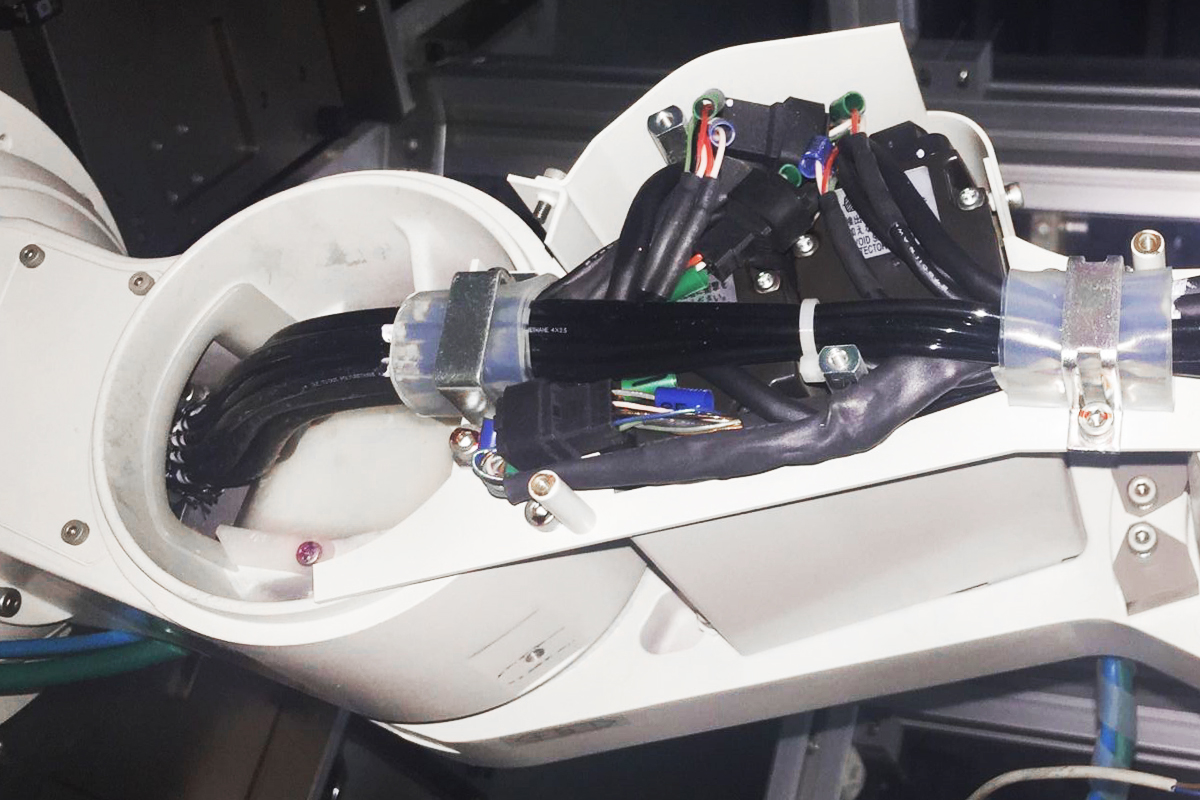
robot body wiring harness

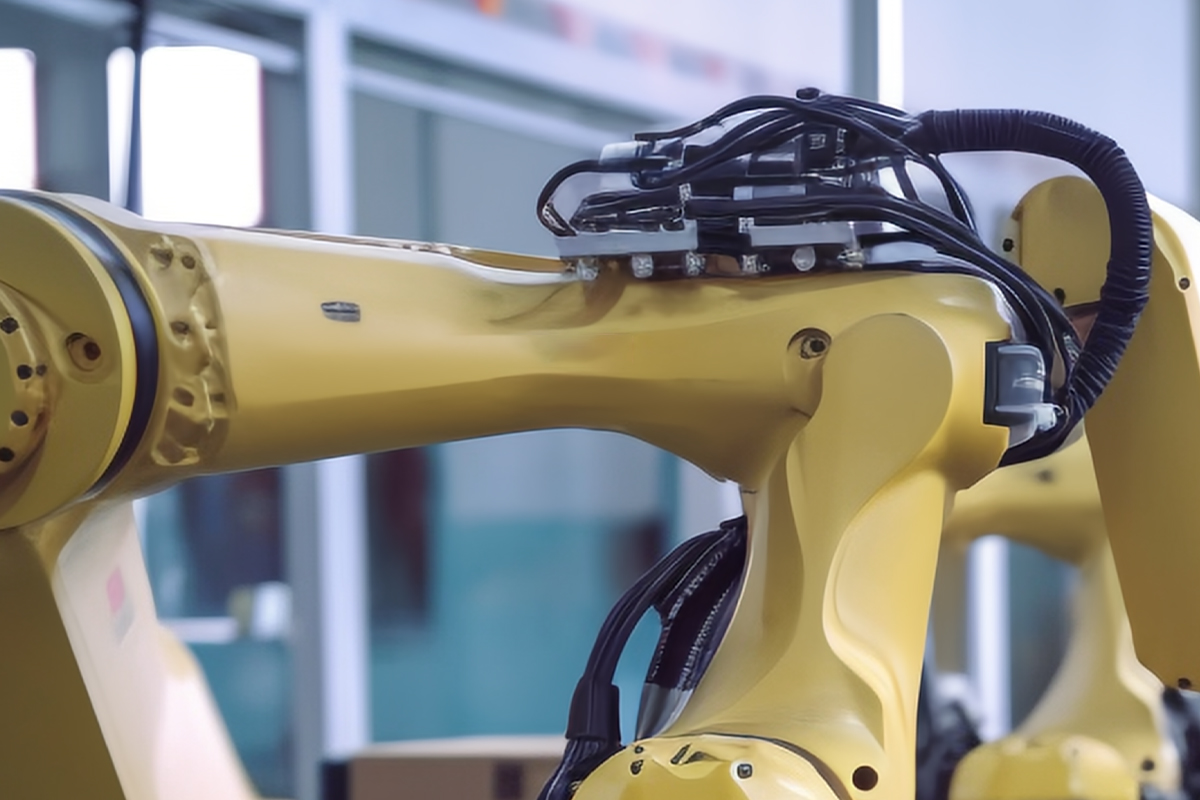
Kabelbaum des Roboterkörpers

Wird für die interne Verlegung zwischen Robotergelenken und Strukturkomponenten verwendet, bei denen ein kompaktes Design und eine Kabelbaumkonfiguration mit mehreren Zweigen erforderlich sind.

servo and feedback harness for robots

Servo- und Feedback-Kabelbaum

Unterstützt eine stabile Stromversorgung, Encoder-Feedback und Steuersignalübertragung für servobetriebene Robotersysteme.

end effector wiring harness

Endeffektor-Verbindungskabelbaum

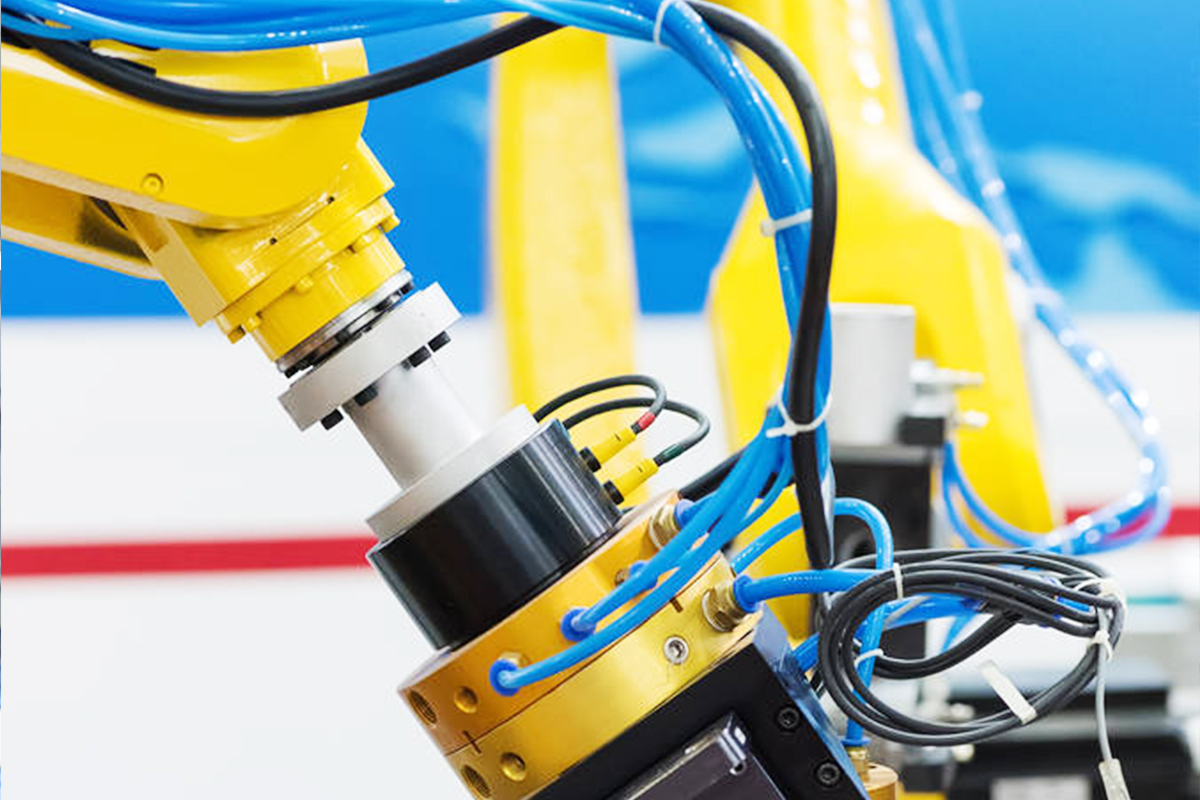
Verbindungslösungen für Greifer, Schweißwerkzeuge, Bildverarbeitungssysteme und andere EOAT-Geräte.

Kabelbaum für die Schnittstelle zwischen Schrank und Roboter

Kabelbaumbaugruppen zur Verbindung von Schaltschranksystemen mit Roboter-Bedieneinheiten.

AGV und mobiler Robotergeschirr

Verbindungslösungen für mobile Robotik, automatisierte Transportsysteme und kompakte bewegliche Plattformen.

Robotergeschirr nach Systemfunktion

Roboter-Harness-Projekte umfassen häufig verschiedene Funktionsbaugruppen innerhalb desselben Robotersystems. FPIC kann maßgeschneiderte Lösungen entsprechend der elektrischen und mechanischen Rolle jedes Kabelbaumabschnitts unterstützen.

Bewegungs- und Umweltherausforderungen

Beim Design von Roboterkabeln geht es nicht nur um elektrische Verbindungen. Dabei geht es auch um mechanische Bewegung, Routingverhalten und Umgebungswiderstand unter realen Betriebsbedingungen.

Torsion an rotierenden Achsen

Kabelbäume, die in rotierenden Abschnitten verwendet werden, müssen möglicherweise wiederholten Verdrehungen standhalten, ohne die Signalstabilität oder die Strukturintegrität zu beeinträchtigen.

Wiederholtes Biegen beim dynamischen Routing

Viele Roboterkabelbaumbaugruppen arbeiten unter konstanten Biegebedingungen, insbesondere in Roboterarmen, Schleppkettenabschnitten und beweglichen Schleifen.

Schleppkettenweg

Anwendungen mit geführter Bewegung erfordern wiederholt befahrbare und stabile Kabelkonstruktionen.

Abrieb und Verschleiß

Reibung, Kabelkontakt und Bewegung gegen umgebende Strukturen können das Verschleißrisiko in Roboterumgebungen erhöhen.

Öl-, Kühlmittel- und Chemikalienexposition

Industrieroboter können in Umgebungen eingesetzt werden, in denen der Kabelbaum Ölen, Reinigungsmitteln oder chemischen Rückständen ausgesetzt ist.

Schweißspritzer und heiße Partikel

Schweißzellen und raue Automatisierungslinien erfordern möglicherweise zusätzlichen Schutz vor Funken, Hitze und Partikelbelastung.

Abschirmungsstabilität bei Bewegung

Abschirmungsstabilität bei Bewegung

Begrenzter Platz und Zugentlastungsdesign

Die Verlegung von Roboterkabelbäumen erfordert häufig eine kompakte Installation und eine gut geplante Zugentlastung, um die mechanische Belastung von Steckverbindern und Leitern zu reduzieren.

Design-Inputs für benutzerdefinierte Roboterkabelbaum-Projekte

Um einen Roboterkabelbaum zu entwickeln, der in Bewegung zuverlässig funktioniert, ist es wichtig, nicht nur die elektrischen Anforderungen, sondern auch den Verlegeweg, den Bewegungszustand und die Umgebungsbelastung zu definieren.

FPIC kann die Projektevaluierung auf der Grundlage der folgenden Inputfaktoren unterstützen:

Robotertyp und Achsenstruktur

Unterschiedliche Roboterstrukturen erfordern möglicherweise unterschiedliche Routing-Strategien und Kabelbaumdesigns.

Routing-Pfad und bewegliche Abschnitte

Es ist wichtig zu definieren, wo der Gurt befestigt ist, wo er sich bewegt und wie er durch Gelenke oder geführte Abschnitte verläuft.

Torsionswinkel und Biegeradius

Das Bewegungsprofil wirkt sich direkt auf die Auswahl der Kabelstruktur und das Schutzdesign aus.

Bewegungsgeschwindigkeit und Zyklusziel

Anwendungsgeschwindigkeit, Wiederholungsrate und Zyklusbedarf helfen bei der Bestimmung der erwarteten mechanischen Belastung des Gurtzeugs.

Leistungs-, Signal-, Feedback- und Kommunikationsanforderungen

Unterschiedliche Funktionsschaltkreise erfordern möglicherweise unterschiedliche Leiter-, Abschirmungs- und Steckerkonfigurationen.

Das Stecksystem, der Einbauraum und der Schnittstellenstandard beeinflussen alle das Kabelbaumdesign.

Abschirmungs- und EMV-Anforderungen

Anwendungen mit Rückkopplungs-, Steuer- oder Kommunikationssignalen erfordern möglicherweise eine verbesserte Abschirmung und EMV-Berücksichtigung.

Bauraum- und Zugentlastungsdesign

Kompakte Geräte und mehrachsige Leitungen erfordern häufig eine sorgfältige mechanische Unterstützung und Belastungsbewältigung.

Umgebungsbedingungen

Öl, Abrieb, Temperatur, Chemikalien, Staub oder Schweißeinwirkung sollten bei der Entwurfsprüfung berücksichtigt werden.

Endeffektor-Verbindungsanforderung

Bei EOAT-Anwendungen können kombinierte Signal-, Strom- oder gerätespezifische Verbindungsanforderungen erforderlich sein.

Materialien, Struktur und Schutzoptionen

FPIC unterstützt die flexible Material-, Steckverbinder- und Schutzanpassung entsprechend dem Bewegungsprofil des Roboterkabelbaums, der elektrischen Funktion und der Anwendungsumgebung.

robot harness cable structure selection

Auswahl der Kabelstruktur

Je nach Torsions-, Biege- und Verlegeanforderungen können geeignete Draht- und Kabelstrukturen ausgewählt werden.

robot harness shielding and signal stability

Abschirmung und Signalstabilität

Geschirmte Strukturen können dort eingesetzt werden, wo eine stabile Signalübertragung und Anti-Interferenz-Leistung erforderlich sind.

robot harness connector and terminal matching

Steckverbinder- und Klemmenanpassung

Steckverbindersysteme und Klemmen können je nach Roboterschnittstelle, Steuerungsanforderung und Installationsbedingung ausgewählt werden.

robot harness protection and strain relief

Schutzhüllen und Zugentlastung

Schutzhülsen, Kabeltragkonstruktionen und Zugentlastungskonstruktionen können je nach Verschleiß, Vibration und Umweltbelastung berücksichtigt werden.

Overmolding and Assembly Reinforcement

Umspritzen und Montageverstärkung

Bei Bedarf können Umspritzungen oder verstärkte Übergangsbereiche dazu beitragen, die Haltbarkeit und Installationsstabilität der Baugruppe zu verbessern.

Integrated Harness Configuration

Integrierte Kabelbaumkonfiguration

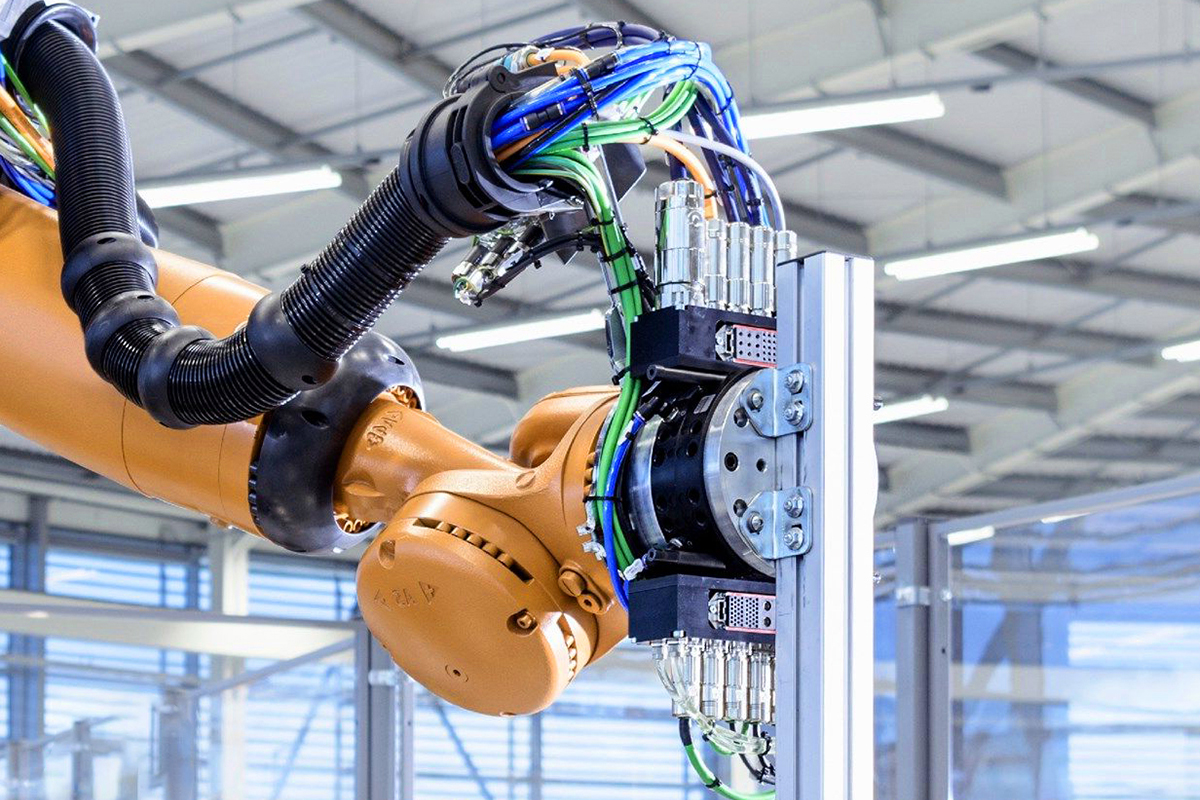
Energie-, Signal-, Steuerungs- und Kommunikationselemente können entsprechend den Projektanforderungen in einem strukturierten Kabelbaumdesign koordiniert werden.

Validierungsschwerpunkt und Testansatz

Für Roboterkabelbaumprojekte sind häufig mehr als nur grundlegende Durchgangsprüfungen erforderlich. Der Validierungsschwerpunkt sollte auf das Bewegungsprofil, den Installationszustand und den langfristigen Betriebsbedarf abgestimmt sein.

FPIC kann die projektspezifische Validierungsplanung entsprechend den Kundenanforderungen, Bewegungsbedingungen und Anwendungsprioritäten unterstützen.

  • Überprüfung der Torsionsleistung

    Bewertung der Gurtstruktur unter erwarteter Drehbewegung.

  • Wiederholte Biege-/Flexlebensdauerbewertung

    Überprüfung der Eignung für Anwendungen mit wiederholtem Biegen im Betrieb.

  • Schleppketteneignung

    Beurteilung der Struktur- und Streckenkompatibilität für geführte Bewegungsabschnitte.

  • Kontinuität und Signalstabilität

    Bestätigung einer stabilen elektrischen Übertragung unter den erforderlichen Betriebsbedingungen.

  • Steckverbindersicherung und Montageintegrität

    Überprüfung der Verbindungsstabilität, der Halteleistung und der Robustheit der Baugruppe.

  • Abschirmwirkung bei Bewegung

    Bewertung der stabilen Abschirmleistung bei dynamischen Signalanwendungen.

  • Bewertung der Umweltbeständigkeit

    Berücksichtigung von Öl, Abrieb, Temperatur und anderen Umweltfaktoren je nach Projektbedingungen.

Warum sollten Sie sich für FPIC für Roboterkabelbaumprojekte entscheiden?

FPIC unterstützt kundenspezifische Roboterkabelbaumprojekte mit flexiblem Engineering,Steckerund Nutzung der Integrationsfähigkeit sowie Fertigungsunterstützung vom Prototyp bis zur Produktion.

  • Anwendungsorientierte technische Überprüfung

    1

    Wir unterstützen die Projektbewertung basierend auf Robotertyp, Bewegungszustand und Verbindungsanforderungen.

  • Integrierte Entwicklung von Steckverbindern und Kabelbäumen

    2

    Steckverbindersysteme, Klemmen, Kabel und Schutzkonstruktionen können zu einer abgestimmten Lösung kombiniert werden.

  • Prototypenunterstützung für kundenspezifische Projekte

    3

    Prototypenmuster können vor der Massenproduktion zur Passgenauigkeit, Routing- und Funktionsbestätigung vorbereitet werden.

  • Flexible OEM/ODM-Kooperation

    4

    Wir unterstützen die Entwicklung nach Zeichnungen, Mustern, Stücklisten und projektspezifischen Anforderungen.

  • Strukturierte Fertigungsunterstützung

    5

    Unser Team unterstützt den Projekttransfer von der Entwicklungsprüfung bis zur kontrollierten Produktion und Lieferung.

  • Zuverlässige Kommunikation und Projektkoordination

    6

    Wir arbeiten mit Kunden zusammen, um die Projektklarheit zu verbessern, Entwicklungsrisiken zu reduzieren und eine effiziente Implementierung zu unterstützen.

Benutzerdefinierter Entwicklungsprozess

FPIC unterstützt die kundenspezifische Projektentwicklung von der Anforderungsprüfung bis zur Massenproduktion mit technischer Bewertung, Prototypenunterstützung und kontrollierter Fertigung.

Häufig gestellte Fragen zum Roboterkabelbaum

Kunden können Zeichnungen, Stücklisten, Steckermodelle, Anschlussanforderungen, Kabelspezifikationen oder Muster bereitstellen.

Können Sie kundenspezifische Roboterkabelbäume gemäß den Zeichnungen unterstützen?

Wir können das Design des Roboterkabelbaums anhand des Bewegungsprofils, der Routenbedingungen und der Anwendungsanforderungen bewerten.

Ja. Prototypenmuster können vor der Massenproduktion hergestellt werden.

Ja. Wir können die koordinierte Entwicklung von Steckverbindern, Anschlüssen, Kabeln und Kabelbaumbaugruppen unterstützen.

Ja. Die Projekteignung kann anhand des Bewegungsmusters, der Routingstruktur und der erforderlichen Servicebedingungen überprüft werden.

Starten Sie Ihr Roboterkabelbaumprojekt

Suchen Sie einen zuverlässigen Partner für maßgeschneiderte Roboterkabelbaumlösungen? Senden Sie uns Ihre Zeichnungen, Stücklisten, Robotermodellinformationen oder Muster. FPIC unterstützt Ihr Projekt von der technischen Prüfung bis zur Produktion.

    Urheberrechte © @Fpic | Alle Rechte vorbehalten |Datenschutz-Bestimmungen| Entworfen vonNocti